ENGINEERING PORTFOLIO

Projelerimiz & Ar-Ge Portföyümüz

1. Aşama simülasyon ve sanal ikiz (Digital Twin) ortamında kütle, kinematik ve aerodinamik benzetimleri tamamlanan amiral gemisi robotik platformlarımız.
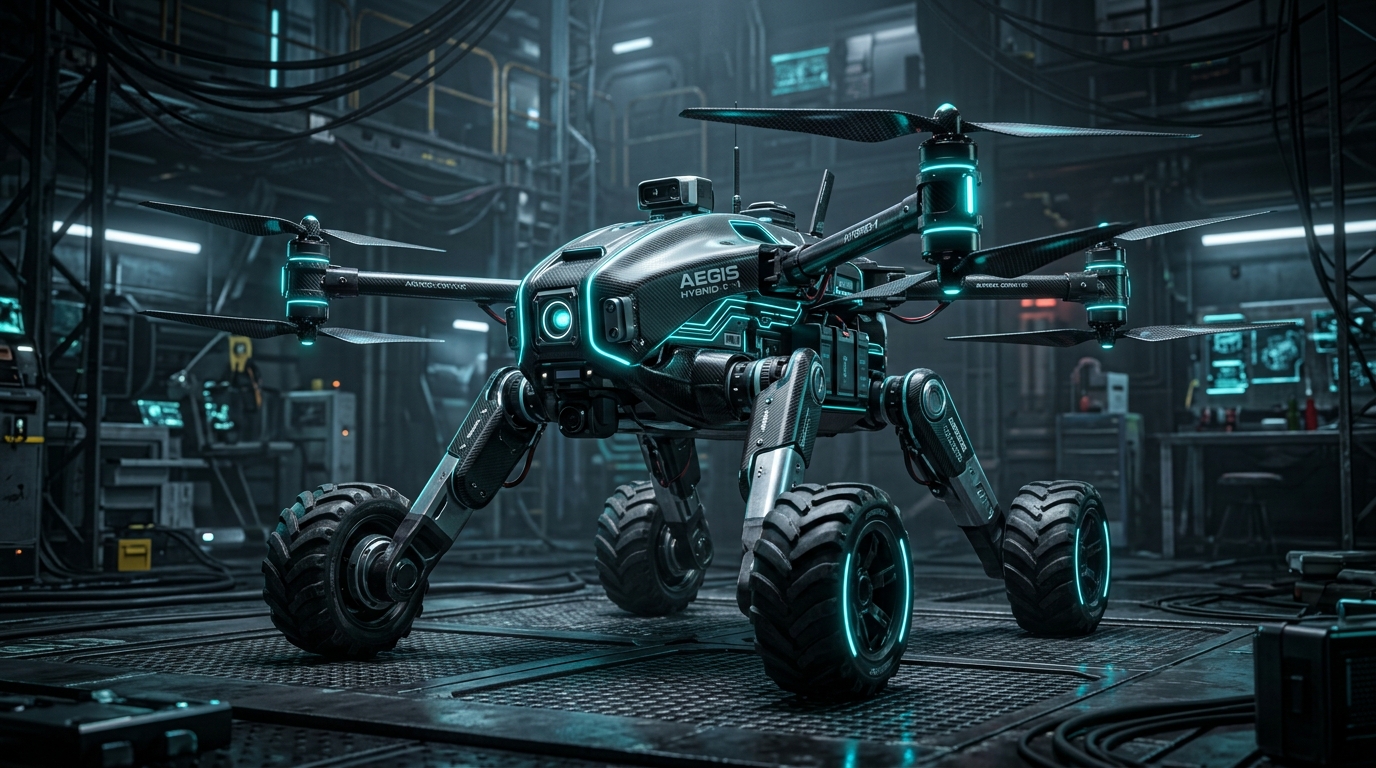
• Hibrit Arazi/Hava Platformu
Morphorobot Render
1. Aşama: Simülasyon

MORPHOROBOT

Döner kanatlı VTOL uçuş ile 4 tekerlekli yüksek torklu arazi sürüşünü tek şaside birleştiren hibrit robot platformumuz. SolidWorks CAD modeli Gazebo ortamında aerodinamik ve zemin çekiş testlerinden geçmektedir.
Digital Twin Dinamik Mod Değiştirici:
KARA SÜRÜŞ DİNAMİĞİ (SIM) Gazebo tekerlek fizik motoru aktif. 1. Aşama simülasyon ortamında şasi dengesi ve zemin çekiş benzetimi yürütülmektedir.
Parametrik CAD & URDF: SolidWorks / Fusion 360 kütle ve eylemsizlik matrisleri
Gömülü Donanım: STM32H7 mikrodenetleyici ve CAN-Bus sürücü mimarisi
Simülasyon & Kontrol: ROS 2 Humble düğümleri ve VTOL mod geçiş kontrolcüleri
Biyonik & Mekatronik Sistem
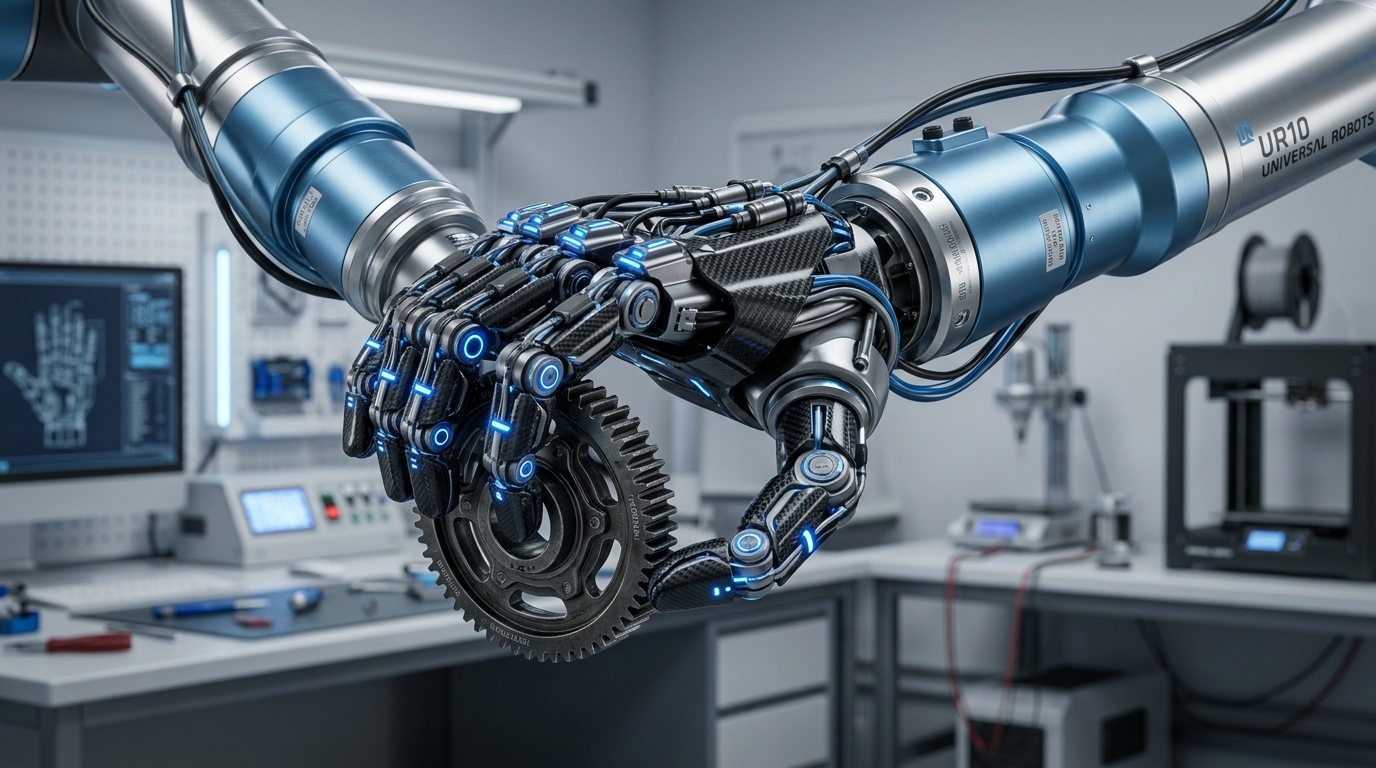
UR10 Robot El Render
1. Aşama: Kinematik Simülasyon

UR10 BİYONİK ROBOT EL

Universal Robots UR10 endüstriyel robot koluyla tam uyumlu, insan eli anatomisine sadık 5 parmaklı biyonik robotik el projemiz. Parametrik parmak kinematiği MoveIt 2 ve ROS 2 ortamında doğrulanmaktadır.

MoveIt 2 Yörünge Planlama 15 DoF Parmak Kinematiği SolidWorks / Fusion 360 STM32 Gerçek Zamanlı Kontrol

Açık Kaynak Mühendislik Ekosistemimiz

Eternal-Morph projelerine ait tüm SolidWorks & Fusion 360 CAD montajları, ROS 2 paketleri, URDF modelleri ve gömülü yazılım kaynak kodları GitHub organizasyonumuzda açık kaynak olarak yayınlanmaktadır.
GitHub Repolarını İncele